
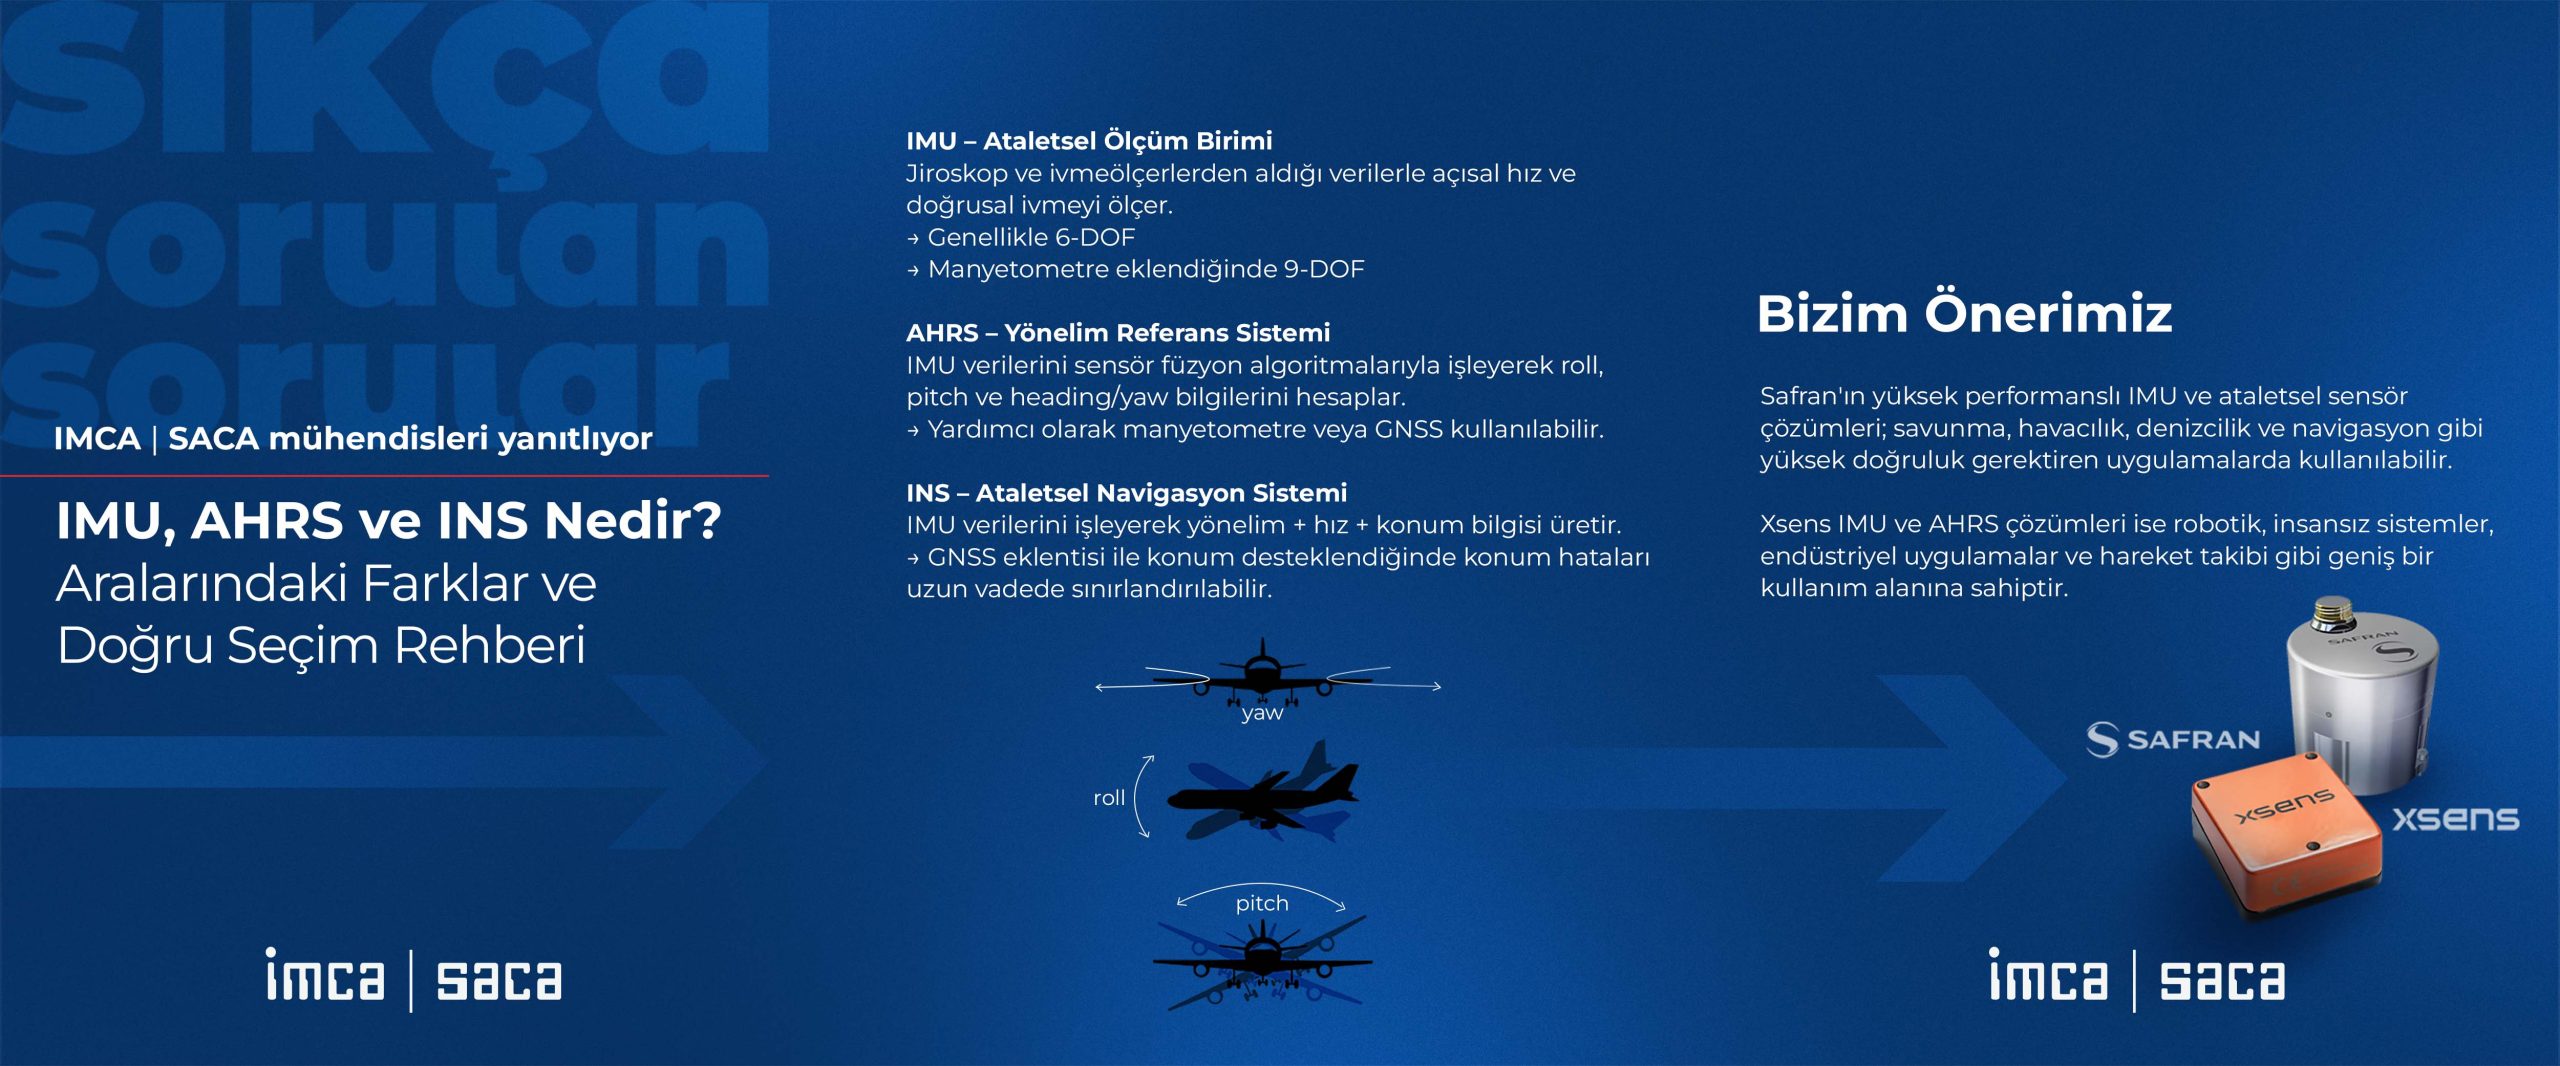
IMU, AHRS ve INS arasındaki temel fark nedir?
IMU, AHRS ve INS; hareket, yönelim ve navigasyon verilerinin elde edilmesinde kullanılan ama farklı seviyelerde bilgi sağlayan sistemlerdir.
En temel ifadeyle IMU hareketi ölçer, AHRS yönelimi hesaplar, INS ise yönelimle birlikte hız ve konum bilgisi üreterek navigasyon çözümü sağlar.
|
Sistem |
Temel görevi |
Tipik çıktılar |
Kullanılan temel veriler |
|
IMU |
Hareketi ölçmek |
Açısal hız, doğrusal ivme |
Jiroskop, ivmeölçer |
|
AHRS |
Yönelimi hesaplamak |
Roll, pitch, yaw/heading |
IMU + sensör füzyonu |
|
INS |
Navigasyon çözümü üretmek |
Yönelim, hız, konum |
IMU + navigasyon algoritmaları, çoğunlukla GNSS desteği |
Bu sistemler birbirlerinin doğrudan alternatifi olmaktan çok, farklı seviyelerde işlenmiş hareket ve navigasyon bilgisi sağlayan çözüm katmanlarıdır.
Başka bir ifadeyle:
IMU: Ne kadar hareket ediyorum?
AHRS: Hangi yöne bakıyorum?
INS: Neredeyim, hangi yöne bakıyorum ve nasıl hareket ediyorum?
IMU nedir?
IMU (Inertial Measurement Unit – Ataletsel Ölçüm Birimi) bir platformun doğrusal ve açısal hareketlerini ölçmek için kullanılan sensör birimidir.
Tipik bir IMU içerisinde üç eksenli jiroskop ve üç eksenli ivmeölçer bulunur. Jiroskoplar platformun açısal hareketini, ivmeölçerler ise doğrusal ivmesini ölçer.
Bazı IMU çözümlerinde manyetometre veya farklı yardımcı sensörler de bulunabilir. Bu nedenle yalnızca eksen sayısına değil sensörün hangi ölçümleri yaptığına ve uygulamanın hangi çıktılara ihtiyaç duyduğuna bakılması gerekir.
Buradaki temel nokta şudur:
IMU ölçüm verisi sağlar. Platformun yönelimini veya konumunu doğrudan hesaplayan sistem değildir.
IMU verileri; uçuş kontrolü, stabilizasyon, robotik, insansız sistemler, platform kontrolü ve navigasyon algoritmalarında kullanılabilir.
AHRS nedir?
AHRS (Attitude and Heading Reference System – Yönelim Referans Sistemi) IMU’dan elde edilen sensör verilerini sensör füzyon algoritmalarıyla işleyerek platformun üç boyutlu yönelimini hesaplar.
AHRS sistemlerinin temel çıktıları:
Roll: Platformun uzunlamasına ekseni etrafındaki dönüşü
Pitch: Platformun yatay ekseni etrafındaki eğimi
Yaw / Heading: Platformun baktığı yönü
AHRS sistemleri jiroskop ve ivmeölçer verilerinin yanı sıra uygulamaya bağlı olarak manyetometre, GNSS veya farklı yardımcı sensörlerden de yararlanabilir.
Bu sayede sensörlerden gelen ham ölçümler doğrudan kullanılabilecek anlamlı bir yönelim bilgisine dönüştürülür.
IMU ile AHRS arasındaki fark nedir?
Temel fark veri seviyesindedir.
IMU hareketi ölçer. AHRS ise bu ölçümleri kullanarak yönelimi hesaplar.
Örneğin bir insansız hava aracında IMU açısal hız ve ivme verilerini üretirken AHRS algoritması bu verilerden aracın roll, pitch ve heading değerleri ile birlikte yönelimini hesaplayabilir.
Xsens’in MTi-630, MTi-3, Sirius AHRS ve Avior AHRS gibi çözümleri AHRS sistemlerine örnek olarak değerlendirilebilir.
INS nedir?
INS (Inertial Navigation System – Ataletsel Navigasyon Sistemi) IMU verilerinden yararlanarak bir platformun yöneliminin yanı sıra hız ve konumunu da hesaplayan daha kapsamlı bir navigasyon sistemidir.
INS içerisinde jiroskoplardan gelen açısal hız ve ivmeölçerlerden gelen doğrusal ivme verileri zaman içerisinde işlenir.
Bu işlem sayesinde sistem platformun:
- yönelimini,
- hızını,
- hareketini,
- konumunu
takip edebilir.
Ancak ataletsel sensörlerde bulunan küçük ölçüm hataları zaman içerisinde birikebilir. Bu durum özellikle uzun süreli konum hesaplamalarında drift olarak adlandırılan sapmaya neden olabilir.
Bu nedenle modern INS çözümlerinde GNSS gibi harici konum kaynaklarından sıklıkla yararlanılır.
GNSS ve INS arasındaki bağlantı nedir?
GNSS ve INS’in birlikte kullanılması iki teknolojinin güçlü yönlerinin birleştirilmesini sağlar.
GNSS uzun vadeli global konum bilgisi sağlarken, ataletsel sensörler yüksek frekansta hareket ve yönelim bilgisini takip eder.
Böylece GNSS sinyalinin kısa süreli zayıfladığı veya kesildiği durumlarda ataletsel sistem platformun hareketini takip etmeye devam edebilir.
GNSS tekrar kullanılabilir hale geldiğinde ise konum hatalarının sınırlandırılmasına yardımcı olur.
Xsens’in MTi-670, MTi-680, MTi-7, MTi-8 ve Sirius GNSS/INS ve Avior GNSS/INS gibi çözümleri bu sınıfta değerlendirilebilir.
IMU, AHRS ve INS karşılaştırması
|
İhtiyaç |
IMU |
AHRS |
INS |
|
Açısal hız ölçümü |
✓ |
✓ |
✓ |
|
Doğrusal ivme ölçümü |
✓ |
✓ |
✓ |
|
Roll / Pitch bilgisi |
– |
✓ |
✓ |
|
Heading / Yaw bilgisi |
– |
✓ |
✓ |
|
Hız bilgisi |
– |
–/✓ |
✓ |
|
Konum bilgisi |
– |
– |
✓ |
|
Navigasyon çözümü |
– |
– |
✓ |
Gerçek çıktılar kullanılan ürüne, sensör mimarisine ve sistem konfigürasyonuna göre değişebilir.
Hangi durumda IMU, AHRS veya INS tercih edilmeli?
Seçim yapılırken ilk olarak sistemin hangi bilgiyi üretmesi gerektiği belirlenmelidir.
Bir kontrol algoritmasının yalnızca yüksek frekanslı ivme ve açısal hız verilerine ihtiyacı varsa IMU yeterli olabilir.
Platformun roll, pitch ve heading bilgilerinin doğrudan kullanılması gerekiyorsa AHRS daha uygun bir çözüm olabilir.
Aracın veya platformun yöneliminin yanı sıra hızının ve konumunun da belirlenmesi gerekiyorsa INS veya GNSS/INS çözümleri değerlendirilmelidir.
IMU seçerken hangi teknik özelliklere bakılmalıdır?
IMU, AHRS veya INS seçerken yalnızca ürünün hangi kategoriye ait olduğuna bakmak yeterli değildir.
Özellikle aşağıdaki teknik parametreler önemlidir:
|
Parametre |
Birim |
IMU |
AHRS |
INS |
|
Gyro Measurement Range |
°/s |
✓ |
✓ |
✓ |
|
Accelerometer Range |
g |
✓ |
✓ |
✓ |
|
Gyro Bias Instability |
°/h |
✓ |
✓ |
✓ |
|
Accelerometer Bias Stability |
µg |
✓ |
✓ |
✓ |
|
Angular Random Walk (ARW) |
°/√h |
✓ |
✓ |
✓ |
|
Velocity Random Walk (VRW) |
m/s/√h |
✓ |
✓ |
✓ |
|
Scale Factor Error |
ppm / % |
✓ |
✓ |
✓ |
|
Roll / Pitch Accuracy |
° RMS |
— |
✓ |
✓ |
|
Heading Accuracy |
° RMS |
— |
✓ |
✓ |
|
Position Accuracy |
m / CEP / RMS |
— |
— |
✓ |
|
Sampling Rate |
Hz |
✓ |
✓ |
✓ |
|
Latency |
ms |
✓ |
✓ |
✓ |
|
Operating Temperature |
°C |
✓ |
✓ |
✓ |
|
Power Consumption |
W |
✓ |
✓ |
✓ |
Örneğin yüksek dinamikli bir hava platformuyla düşük hızlı bir endüstriyel robotun ihtiyaç duyduğu ataletsel sensör performansı aynı değildir.
Bu nedenle sensör seçiminde uygulamanın doğruluk ihtiyacı çevresel koşulları ve sistem mimarisi birlikte değerlendirilmelidir.
Manyetometre her AHRS için gerekli midir?
Hayır.
Manyetometre özellikle heading bilgisinin belirlenmesine yardımcı olabilir ancak her uygulama için zorunlu değildir.
Metal yapılar, elektrik motorları, yüksek akımlı kablolar veya güçlü elektromanyetik kaynakların bulunduğu ortamlarda manyetik alan bozulmaları meydana gelebilir.
Bu durum manyetometre tabanlı heading hesaplamalarında hatalara neden olabilir.
Uygulamaya bağlı olarak heading bilgisi için:
- manyetometre,
- GNSS,
- dual-antenna GNSS,
- ataletsel sensörler,
- farklı sensör füzyon yöntemleri kullanılabilir.
Bu nedenle sensör seçiminde yalnızca “manyetometre var mı?” sorusu yerine “heading bilgisi hangi yöntemle ve hangi doğrulukta üretilecek?” sorusu değerlendirilmelidir.
Uygulamanız için doğru sensör çözümünü belirleyin
IMCA | SACA; Safran ve Xsens’in ataletsel ölçüm, yönelim ve navigasyon çözümleriyle savunma, havacılık, insansız sistemler, robotik ve endüstriyel uygulamalar için farklı performans seviyelerinde seçenekler sunmaktadır.
Uygulamanızın teknik gereksinimlerine uygun IMU, AHRS veya INS çözümünü belirlemek ve ürün seçimi hakkında detaylı bilgi almak için IMCA | SACA mühendislik ekibiyle iletişime geçebilirsiniz.